Wybierz język
Kiedy dochodzi do katastrofy – czy to trzęsienia ziemi, zawalenia się konstrukcji, czy niebezpiecznego wycieku substancji chemicznych – środowisko staje się nieprzewidywalnym labiryntem poszarpKażdych gruzów, niestabilnych wzniesień i śliskich powierzchni. W tych scenariuszach o wysokiej stawce mobilność osób udzielających pierwszej pomocy jest często ograniczona przez niebezpieczeństwo fizyczne. To tutaj wyspecjalizowani mechanicy gąsienice dla robotów stać się dosłowną podstawą współczesnych działań poszukiwawczo-ratowniczych. W przeciwieństwie do odpowiedników na kołach, które borykają się z wysokim centrowaniem lub zapadaniem się w miękki muł, a ślad robota system zapewnia ciągłą powierzchnię niezbędną do przekształcenia platformy mechanicznej w pojazd przetrwania w każdym terenie.

Podstawowa fizyka ciągłych gąsienic robotów
Aby zrozumieć, dlaczego A śledzony robot inspekcyjny jest złotym standardem w zakresie reagowania na katastrofy, należy przyjrzeć się rozkładowi nacisku na grunt. Podczas misji ratunkowej „ziemia” rzadko jest solidna; często jest to mieszanina luźnego żwiru, potłuczonego szkła i mokrej izolacji. Robot kołowy skupia całą swoją masę na czterech małych polach stykowych. W przypadku miękkich lub nierównych zanieczyszczeń wysokie ciśnienie powoduje wbijanie się kół w podłoże, skutecznie zakotwiczając robota na miejscu.
Ślady czołgów robotów rozwiązać ten problem, stosując zasadę rozkładania obciążenia. Wykorzystując ciągłą pętlę napędzaną wewnętrznymi zębatkami, ciężar robota rozkłada się na całej długości śladu toru. Dzięki temu niskiemu naciskowi na podłoże maszyna może „unosić się” nad przeszkodami, które połknęłyby tradycyjną oponę. Ponadto mechaniczna zaleta ślad robota polega na jego trakcji wzdłużnej. Ponieważ z powierzchnią styka się jednocześnie wiele „ostróg” lub bieżników, robot może wywierać znaczny uciąg za dyszel, umożliwiając mu wspinanie się po betonowych blokach lub przeciąganie ciężkich czujników i przewodów komunikacyjnych przez wąskie otwory.
Inżynieria materiałowa i przejście na gumowe gąsienice w zbiornikach dla robotów
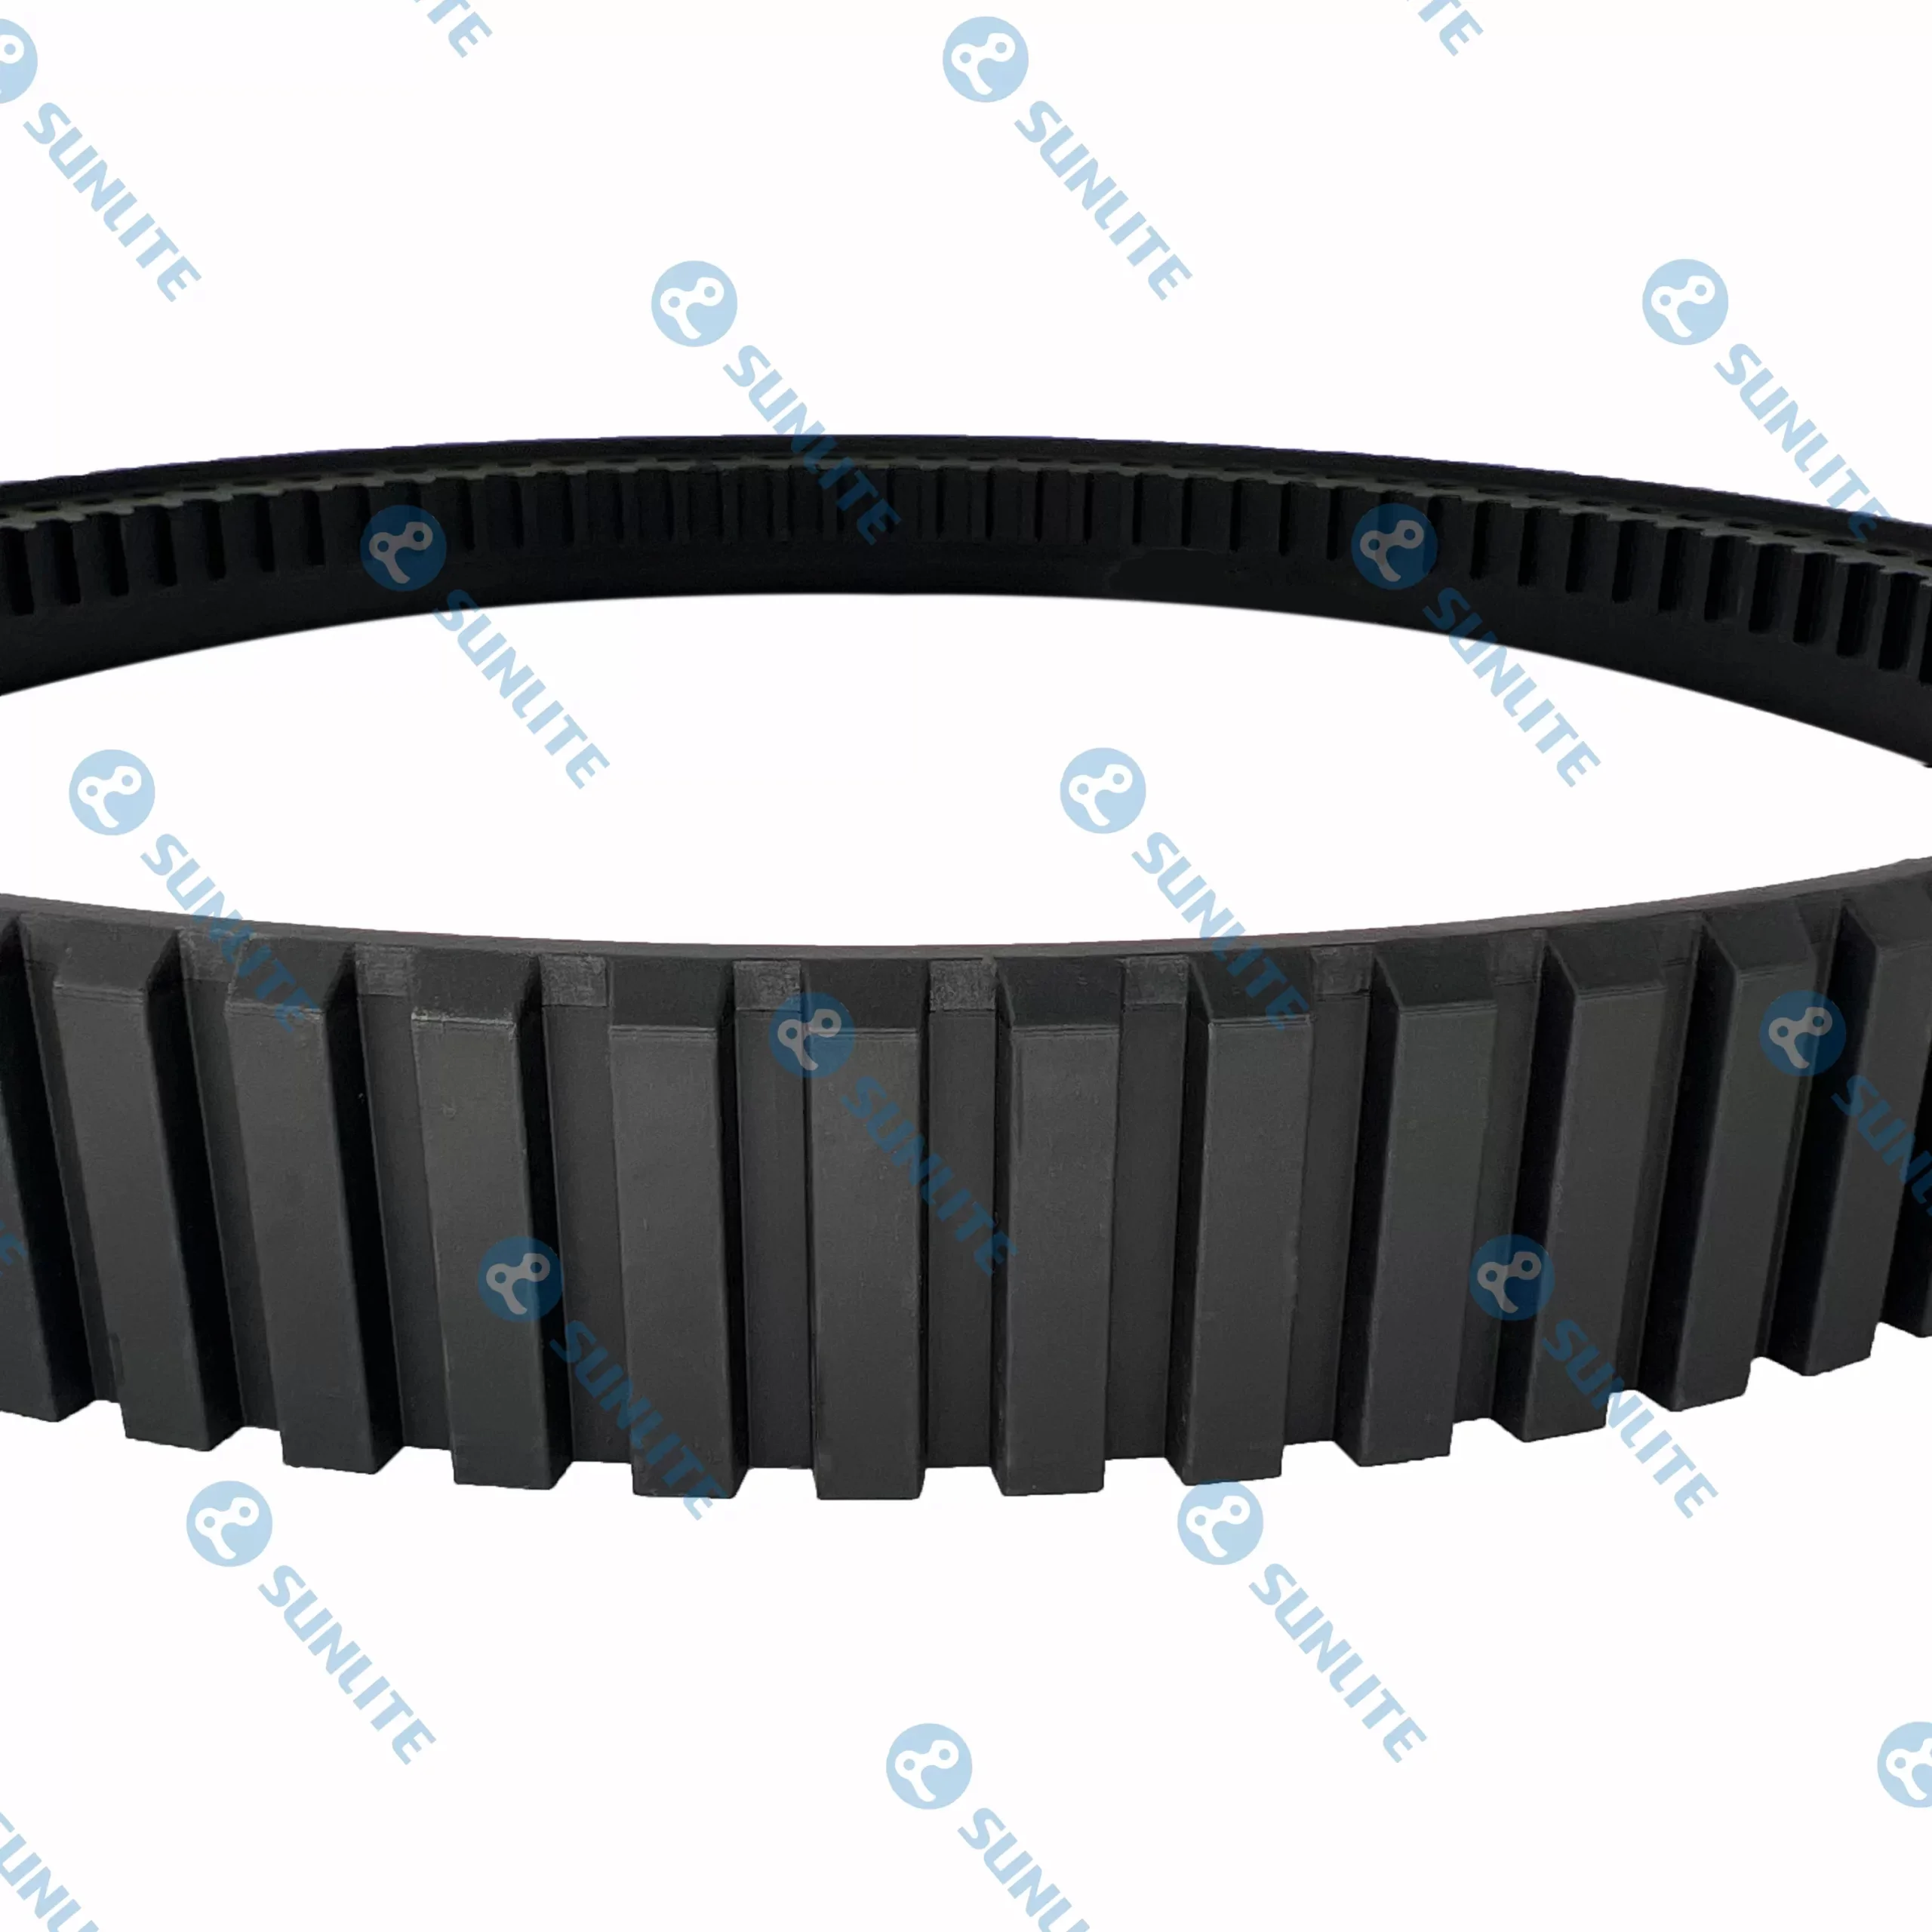
Na początku robotyki wiele projektów w dużej mierze zapożyczało się z czołgów wojskowych i wykorzystywało ciężkie stalowe ogniwa. Jednak w przypadku poszukiwań i ratownictwa ciężar i wibracje są najważniejszymi wrogami. Pojawienie się o wysokiej wytrzymałości gumowe gąsienice zbiornikowe dla robotów zrewolucjonizował tę dziedzinę. Te gąsienice składają się zazwyczaj ze wzmocnionych związków syntetycznych, często osadzonych w wewnętrznych linkach stalowych lub kevlarowych, aby zapobiec rozciąganiu przy jednoczesnym zachowaniu elastyczności.
Wybór gumy nie polega wyłącznie na zmniejszeniu masy. W miejskim środowisku poszukiwawczo-ratowniczym (USAR) robot często musi przemierzać delikatne lub śliskie powierzchnie, takie jak polerowKażdy marmur w zawalonym holu lub mokra blacha w fabryce. Chociaż metalowe gąsienice mogą się ześlizgnąć lub uszkodzić pozostałą integralność strukturalną podłogi, gumowe gąsienice zbiornikowe dla robotów zapewniają wysoki współczynnik tarcia. Elastyczność gumy pozwala, aby gąsienica „dopasowywała się” nieco do mikrogeometrii gruzu, skutecznie „chwytając” krawędzie cegieł i rur. To „kluczowanie mechaniczne” umożliwia: śledzony robot inspekcyjny do wchodzenia po schodach lub poruszania się po wzniesieniach o nachyleniu 45 stopni po luźnym gruzie bez ześlizgiwania się do tyłu.
Geometria nawigacyjna w gąsienicowym robocie inspekcyjnym
A śledzony robot inspekcyjny rzadko kiedy jest tylko pudełkiem na dwóch pasach. Wyrafinowana mechanika obejmuje „płetwy” lub moduły podgąsienicowe, które pozwalają robotowi dynamicznie zmieniać swój kształt. To kluczowy krok ewolucyjny gąsienice dla robotów . Przegubowo przednią lub tylną część gąsienicy robot może sięgnąć w górę, aby chwycić krawędź wysokiej półki lub wydłużyć rozstaw osi, aby wypełnić szeroką szczelinę między dwoma kawałkami zawalonej podłogi.
Ta geometryczna zdolność adaptacji zapewnia, że środek ciężkości pozostaje w obrębie śladu gąsienic nawet podczas ekstremalnych manewrów. Podczas poszukiwań i ratownictwa celem często jest dostarczenie kamery lub czujnika dwutlenku węgla w „pustą przestrzeń”, w której mogą zostać uwięzieni ocaleni. Jeśli robot się przewróci, misja się kończy. Szeroka sylwetka i niski profil są nieodłącznym elementem ślady czołgów robotów zapewniają naturalnie stabilną platformę, która jest odporna na przewrócenie się, nawet gdy robot przenosi ciężki sprzęt LIDAR lub ramiona robota na górnym pokładzie.
Pokonywanie tarcia w wyniku poślizgu i kierowania W Ślady czołgów robotów
Jeden z najbardziej złożonych aspektów mechanicznych ślady czołgów robotów jest sposób kierowania. W przeciwieństwie do samochodów, które do skręcania kół wykorzystują układ kierowniczy z zębatką, większość robotów gąsienicowych wykorzystuje „sterowanie poślizgowe”. Obejmuje to jazdę jednym torem szybciej niż drugim lub cofanie jednego toru, podczas gdy drugi porusza się do przodu. Chociaż pozwala to na osiągnięcie zerowego promienia skrętu – niezbędnego w ciasnych, klaustrofobicznych przestrzeniach zawalonego budynku – powoduje to ogromne naprężenia boczne na ślad robota się.
Mechanika wewnętrzna musi być wystarczająco wytrzymała, aby wytrzymać te siły ścinające. Dlatego też połączenie między kołem napędowym a występami gąsienicy zostało zaprojektowane precyzyjnie. w śledzony robot inspekcyjny , „nachylenie” gąsienicy musi pozostać stałe nawet przy dużym napięciu, aby zapobiec „zejściu z toru” (spadnięciu gąsienicy z kół). Nowoczesne roboty ratownicze często są wyposażone w systemy samonapinające, które do utrzymywania siły wykorzystują sprężyny lub siłowniki hydrauliczne gąsienice dla robotów naprężona, dzięki czemu nawet w przypadku utknięcia kamienia w zespole napędowym gąsienica pozostanie osadzona i sprawna.
Trwałość i konserwacja z Ślady czołgów robotów we wrogich środowiskach
Środowisko misji ratunkowej jest chemicznie i fizycznie ścierne. Pył ze sproszkowanego betonu działa jak papier ścierny na rucDom części, a stojąca woda może powodować korozję wewnętrznych łożysk. Projekt gumowe gąsienice zbiornikowe dla robotów często zawiera „samoczyszczące” wzory bieżnika. Są to rowki ustawione pod kątem, które wykorzystują naturalne ugięcie gumy podczas zaokrąglania koła łańcuchowego w celu wyrzucania błota i małych kamieni, które w przeciwnym razie mogłyby zablokować mechanizm.
Co więcej, istotne znaczenie ma szczelność wewnętrznych rolek gąsienicy. Ponieważ śledzony robot inspekcyjny może zaistnieć potrzeba przedostania się do zalKażdych piwnic lub przejścia przez piankę przeciwpożarową, mechaniczne czopy w ramie gąsienicy są często zamknięte w uszczelkach typu O-ring. The ślad robota działa jako pierwsza linia obrony, pochłaniając uderzenia wyszczerbionych prętów zbrojeniowych i potłuczonego szkła, dzięki czemu wrażliwa elektronika umieszczona w podwoziu pozostaje chroniona przed gwałtownymi wibracjami podczas podróży.

Kiedy dochodzi do katastrofy – czy to trzęsienia ziemi, zawalenia się konstrukcji, czy niebezpiecznego wycieku substancji chemicznych – środowisko staje się nieprzewidywalnym labiryntem poszarpKażdych gruzów, niestabilnych wzniesień i śliskich powierzchni.